Москва: +7 (495) 134-29-44
Санкт-Петербург: +7 (812) 213-07-12
Заказать звонок
МЕНЮКАТАЛОГ
OOO "ЮНИТРЕКС" - ПОСТАВЩИК ПРОМЫШЛЕННОГО ОБОРУДОВАНИЯ
0Корзина пуста

H1 Unitree Передовой робот-гуманоид с ИИ

H1 Передовой робот-гуманоид с ИИ
Передовой робот-гуманоид с ИИ H1
Артикул: sp5565
Производитель: Unitree
Розничная цена:По запросу

Доставка по всей России со склада в Москве

Остались вопросы? Свяжитесь с нами:

+7 (495) 134-29-44
info@sectorprom.ru

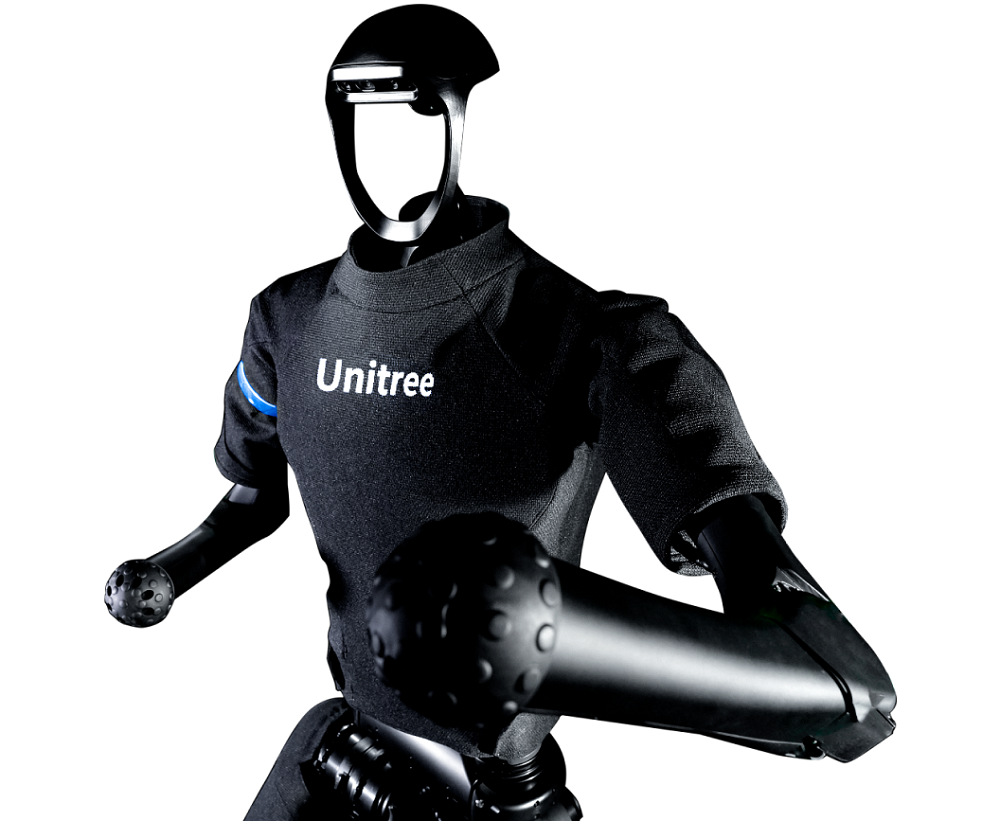
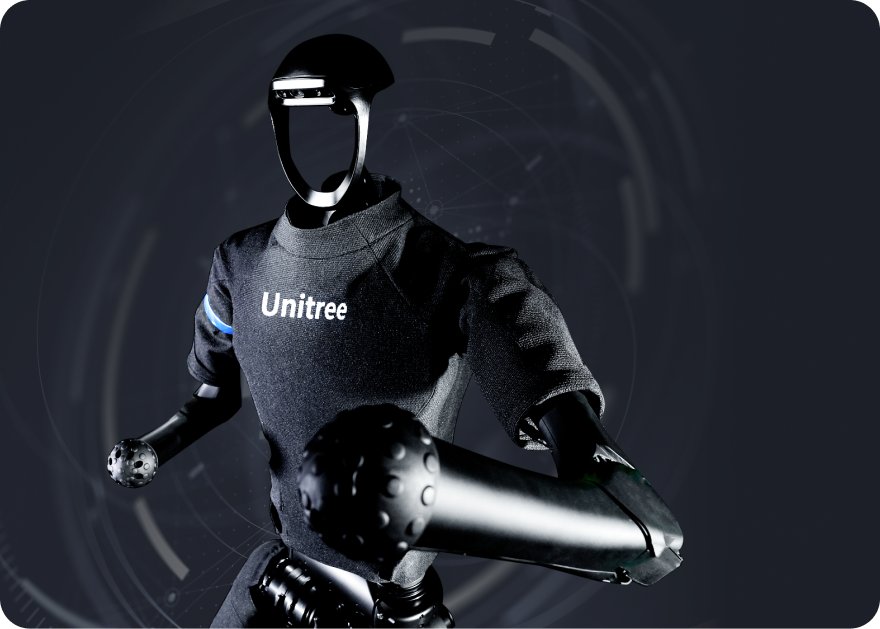
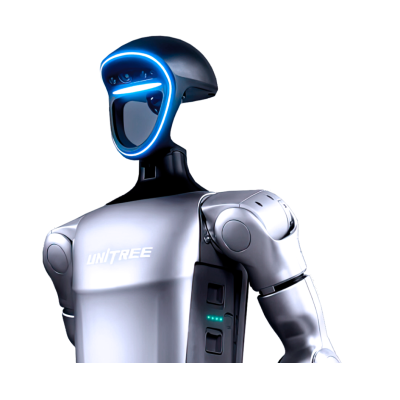
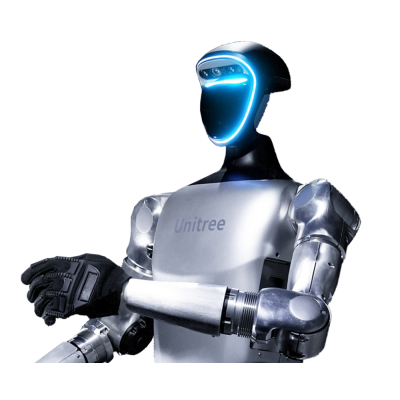
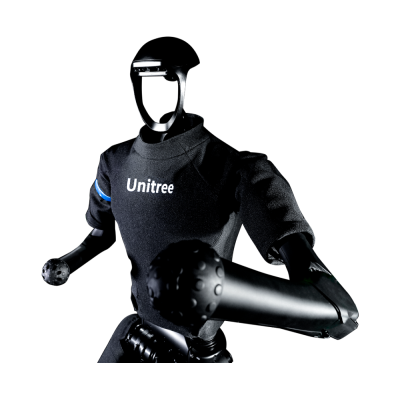
Unitree H1 - полноразмерный двуногий робот-гуманоид оснащенный автономным самообучающимся модулем искусственного интеллекта производства передовой компании Unitree Robotics. Создан как полноценная исследовательская и инженерная платформа для профессиональной разработки программного обеспечения, испытания новых алгоритмов управления, машинного зрения и сложных прикладных задач с применением ИИ.

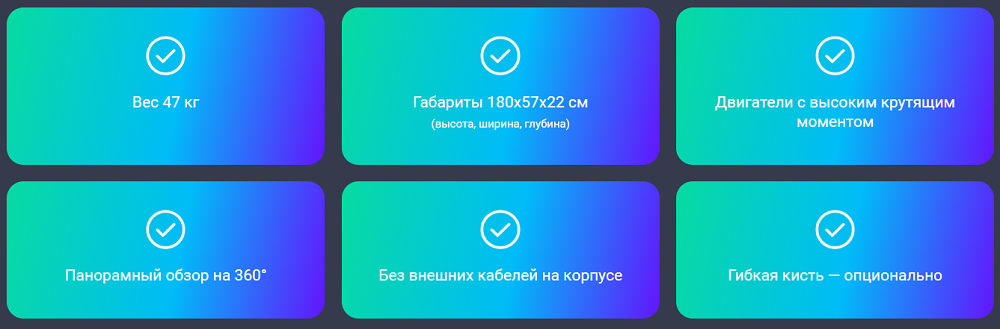
Рост 180 см, вес 47 кг. Робот H1 полностью воспроизводит пропорции и биомеханику человеческого тела, что делает его пригодным для работы с инструментами и инфраструктурой, изначально спроектированной под человека.

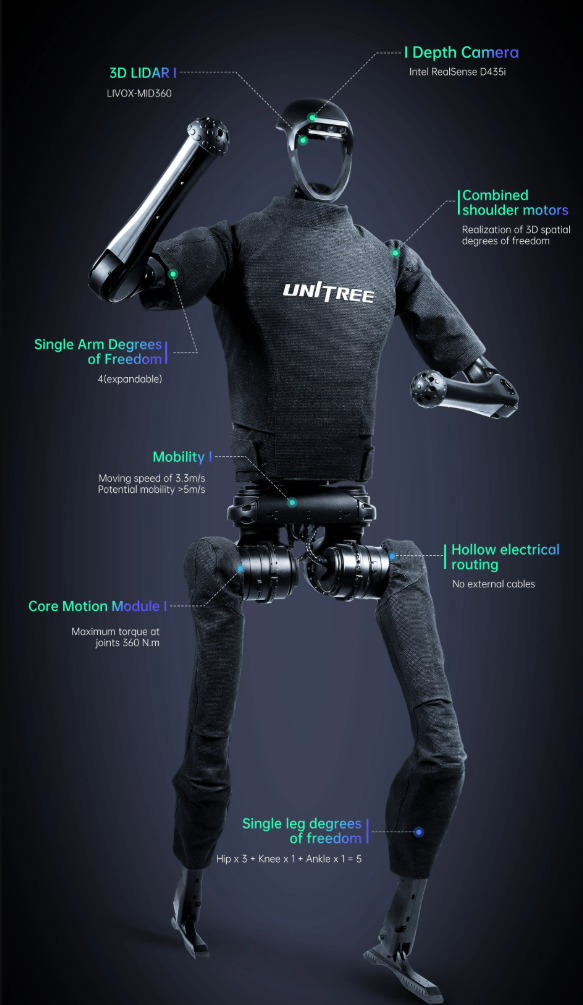
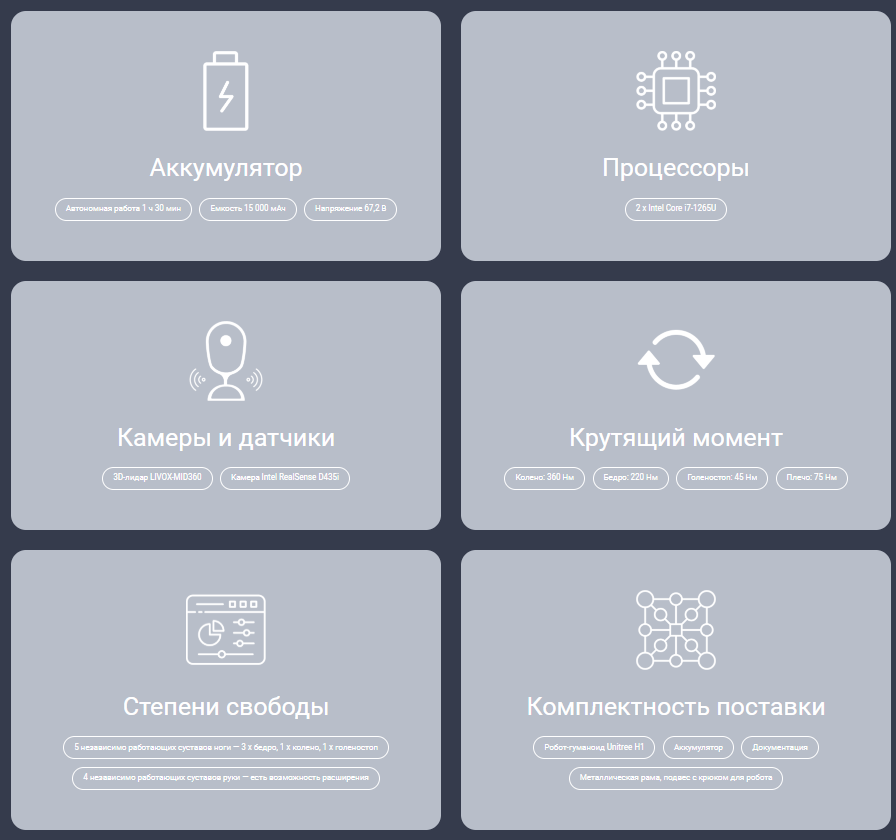
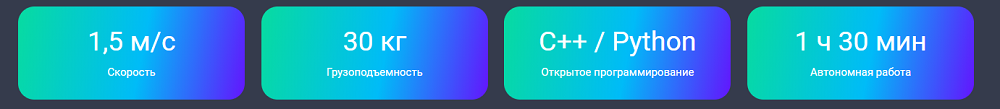
Оснащен продвинутыми сервоприводами с двигателями M107, которые обладают высоким крутящим моментом - колено 360 Нм, бедро 220 Нм, голеностоп 59 Нм, плечо 75 Нм. Каждая нога имеет 5 независимых суставов (3 для бедра, 1 на колено и 1 на голеностоп), каждая рука - 4 независимых сустава. Количество суставов (степеней свободы) можно расширять. Высокая грузоподъемность до 30 кг. Опционально доступна установка кистей-манипуляторов.

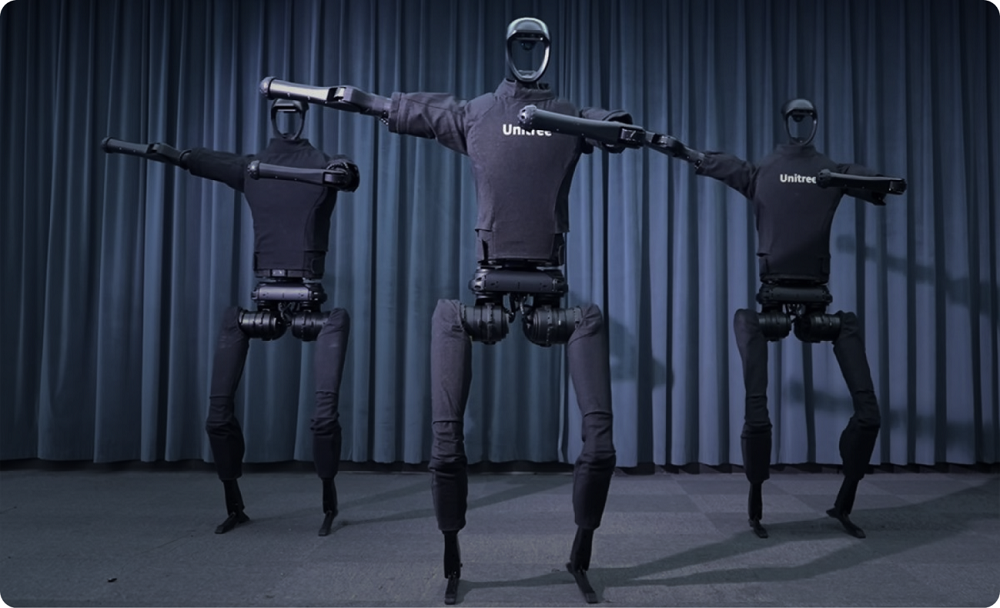
Универсальный робот-гуманоид Unitree H1 обладает следующими характеристиками мобильности. Скорость передвижения до 3.3 м/с (бег) с потенциалом развить скорость до 5 м/с. Высокая устойчивость при движении сохраняется даже при внешних воздействиях, на неровных поверхностях и пересеченной местности, а также при беге. Робот самостоятельно поднимается при потере равновесия и падении. За устойчивость отвечают надежные алгоритмы стабилизации. Предусмотрены сценарии движения (ходьба, танец, бег, прыжок и т.д.), которые выполняются по команде от специализированного приложения, установленного на смартфон.

Главный бортовой компьютер на базе процессора Intel Core i5 (CPU). Дополнительный вычислительный модуль реализован с помощью процессора Intel Core i7-1265U (Development PC). Компьютеры раздельно выполняют задачи управления движением и пользовательской разработки. Навигационный комплекс включает 3D-лидар Livox Mid-360 и камеру глубины Intel RealSense D435i. Угол обзора - 360°, данные с датчиков обрабатываются в режиме реального времени что позволяет распознавать и обходить препятствий + строить карты окружения. Беспроводная связь - WiFi 6 и Bluetooth 5.2.

Поддерживается разработка через SDK и ROS, а также программинг на языках Python и C++.

Габаритные размеры в положении стоя 180x57x22 см (высота, ширина, толщина), вес с АКБ от 47кг (зависит от конфигурации). Аккумулятор ёмкостью 15 000 мА*ч обеспечивает до 90 минут автономной работы. Комплект поставки: робот-гуманоид Unitree H1, аккумулятор, металлическая рама с подвесом и крюком для поддержки, документация.

Тип устройства Продвинутый робот-гуманоид с ИИ-модулем
Количество и тип бортовых компьютеров Intel Core i5 (CPU) + Intel Core i7-1265U (Development PC)
Поддержка программирования SDK, ROS, Python, C++
Количество суставов (степеней свободы) 18 (5+5 ноги, 4+4 руки, возможно расширение)
Кисти-манипуляторы Опция
Максимальная скорость 3.3 м/с
Грузоподъемность 30 кг
Двигатели M107
Крутящие моменты Колено 360 Нм, бедро 220 Нм, голеностоп 59 Нм, плечо 75 Нм
Сценарии (танец, ходьба, бег и т.п.) +
Навигация 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°
Обход препятствий +
WiFi 6
Bluetooth 5.2
Габаритные размеры 180x57x22 см
Вес 47 кг с аккумулятором
Емкость АКБ 15000 мА*ч
Автономная работа До 1.5 часов

Дополнительно

Робот-гуманоид с ИИ
Антропоморфный робот с ИИ-модулем для мероприятий и простых прикладных задач. 23 степени свободы = 23 сустава (6+6 ноги, 5+5 руки, 1 пояс), крутящий момент колена до 90 Нм. Имитация работы кисти, 5-палый или 3-палый манипулятор, регулируемые параметры силы и чувствительности. 8-ядерный CPU. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Грузоподъемность 2 кг, скорость до 7 км/ч. Связь: WiFi 6, Bluetooth 5.2. Сценарии движений, голосовое управление (микрофон) и общение (стереодинамик 5 Вт). Аккумулятор 9000 мА*ч, автономность до 2 ч, зарядка 54В / 5А. Габариты 132x45x20 см, вес 35 кг.
По запросу
-+
В корзину
Универсальный робот-гуманоид с ИИ
Антропоморфный робот с ИИ-модулем для мероприятий, образования и профессиональной разработки. 23-43 степени свободы = 23-43 сустава (6+6 ноги, 5+5 руки, 1 пояс + пальцы, опция), крутящий момент колена до 120 Нм. Имитация работы кисти, 5-палый или 3-палый манипулятор, регулируемые параметры силы и чувствительности. 8-ядерный CPU + NVIDIA Jetson Orin NX (16 ГБ/100 TOPS, Development PC). Программинг через SDK и ROS или на языках Python и C++. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Грузоподъемность 3 кг, скорость до 7 км/ч. Связь: WiFi 6, Bluetooth 5.2. Сценарии движений, голосовое управление (микрофон) и общение (стереодинамик 5 Вт). Аккумулятор 9000 мА*ч, автономность до 2 ч, зарядка 54В / 5А. Габариты 132x45x20 см, вес 35+ кг.
По запросу
-+
В корзину
Бионический робот-собака на колесах
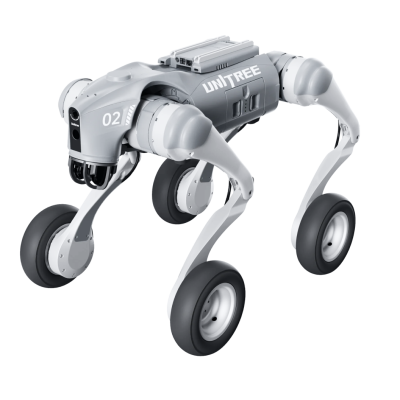
Бионический робот на колесных опорах. Предназначен для образовательных программ и мероприятий, возможна профессиональная разработка. Суставы: 16 моторов, крутящий момент до 45 Нм, 7-дюймовые пневматические колеса. Навигация: 3D-лидар Unitree L1, HD-камера, камера глубины RealSense d435i (в комплекте). Скорость до 9 км/ч, грузоподъемность до 3 кг (рабочая 2 кг), препятствия до 70 см, уклон до 35°. Бортовые компьютеры: miniPC (Motion PC) + NVIDIA Jetson Orin NX 16 ГБ / 1000 TOPS (Development PC). Связь: WiFi 6, Bluetooth 5.2, 4G (SIM/E-SIM). Аппаратный модуль распознавания голоса. Интерфейсы: DC 28.8В / RJ45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 1.5-3 ч, быстрая зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM, готовые сценарии движения. Габариты 70x43x50 см, масса 18 кг.
По запросу
-+
В корзину
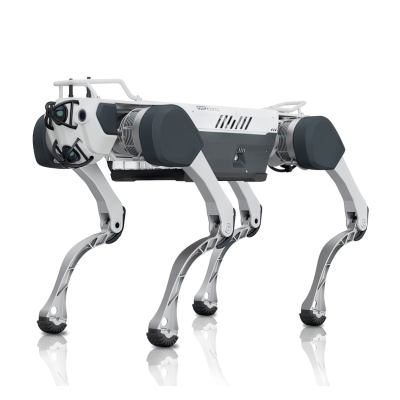
Бионический робот-собака
Четырехопорный бионический робот. Предназначен для демонстраций, образовательных/развлекательных программ и прикладных задач. Процессор 8 ядер. Навигация: 3D-лидар Unitree L1, система ISS 2.0, HD-камера 1280x720 FOV 120°, аппаратный модуль распознавания голоса. Скорость до 12.6 км/ч, грузоподъёмность до 10 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (SIM/E-SIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 8000 мА*ч, автономность 1-2 ч, зарядка 33.6В / 3.5А. Поддержка SLAM, готовые сценарии движения. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину
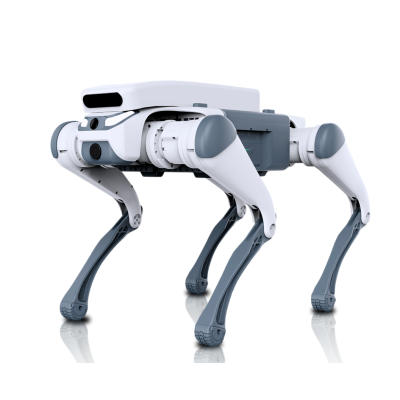
Бионический робот-собака
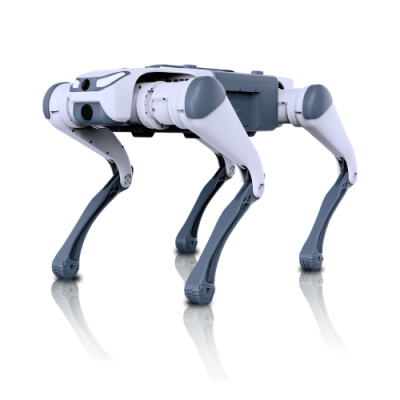
Четырехопорный бионический робот, базовая модель. Предназначен для демонстраций, образовательных/развлекательных программ и прикладных задач начального уровня. Навигация: 3D-лидар Unitree L1, HD-камера 1280x720, FOV 120°. Скорость до 9 км/ч, грузоподъемность до 10 кг (рабочая 7 кг), максимальное препятствие 15 см, уклон до 30°. Связь: WiFi 6 (2 диапазона), Bluetooth 5.2, интерфейсы DC 28.8В / RJ-45 / SBUS. Аккумулятор 8000 мА*ч, автономность 1-2 ч, зарядка 33.6В / 3.5А. Готовые сценарии движения. Процессор для разработки устанавливается пользователем. Габариты 70x31x40 см, вес 15 кг, IP20.
По запросу
-+
В корзину
Бионический робот-собака
Четырехопорный бионический робот. Предназначен для мероприятий и SDK-разработки. Процессор RK3588. Навигация: фронтальная широкоугольная камера, 2x ультразвуковой датчик (спереди и сзади). Скорость до 7.9 км/ч, запас хода до 4 км, грузоподъемность до 7 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Готовые сценарии движения. Подключение к сети Ethernet (RJ-45) и WiFi. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK и ROS. Габариты 61x37x45 см, вес 12.2 кг, IP20.
По запросу
-+
В корзину
Робот-собака для игр и программирования
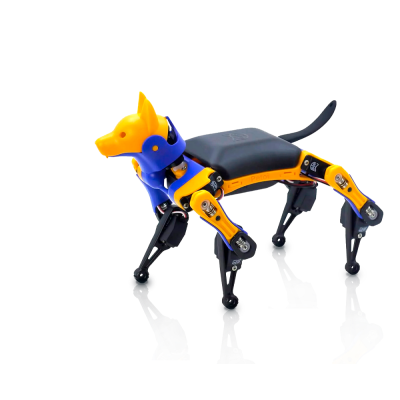
Компактный четырехопорный робот-собака для игр + обучения программированию и робототехнике. Микроконтроллер ATMega328P, возможна установка Raspberry Pi. Платформа OpenCat (открытый исходный код). Языки программирования C++, Python, блочная среда Petoi Coding Blocks. Поддержка приложений: Petoi Mobile App (управление), Petoi Desktop App (работа с кодом), Arduino IDE (глубокий программинг). Связь по WiFi и Bluetooth. Интерфейсы Serial UART, I2C, USB-C. Аккумулятор 1000 мА*ч, 7.4В, автономность до 1 ч, зарядка USB Type-C. Габариты 20x10x11 см, вес 265 г.
По запросу
-+
В корзину
Робот-собака для игр и программирования
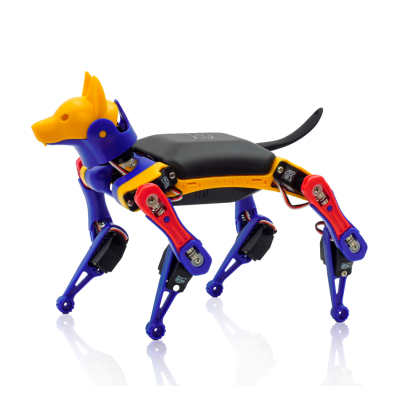
Компактный четырехопорный робот-собака для игр + обучения программированию и робототехнике. Микроконтроллер BiBoard ESP32, возможна установка Raspberry Pi. Модуль голосового управления. Платформа OpenCat (открытый исходный код). Языки программирования C++, Python, блочная среда Petoi Coding Blocks. Поддержка приложений: Petoi Mobile App (управление), Petoi Desktop App (работа с кодом), Arduino IDE (глубокий программинг). Связь по WiFi и Bluetooth. Интерфейсы Serial UART, I2C, USB-C. Аккумулятор 1000 мА*ч, 7.4В, автономность до 1 ч, зарядка USB Type-C. Габариты 20x10x11 см, вес 265 г.
По запросу
-+
В корзину
Промышленный бионический робот-собака с ИИ
Флагманский четырехопорный бионический промышленный робот с модулем ИИ. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC) + AI PC Intel Core i7. Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 3x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS, SLAM-режим; поддержка Light Language. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 59 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
Промышленный бионический робот-собака
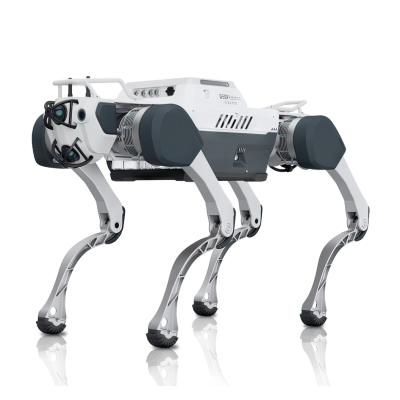
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC). Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 2x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 56 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
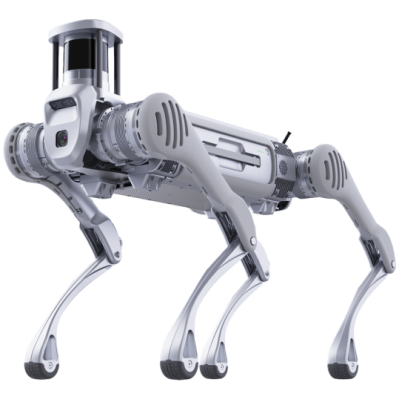
Промышленный бионический робот-собака
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, мониторинга, геодезии и т.д. Бортовые компьютеры: Intel Core i5 (Motion PC) + Intel Core i7 (Perception PC) + Intel Core i7 (Development PC). Слоты для 2-х доп. miniPC - Intel Core i7/NVIDIA Jetson Orin NX. Навигация: 32-х лучевой 3D-лидар Robosense Helios, 2x широкоугольная камера, 2x камера глубины Intel RealSense D435i. Скорость до 21.6 км/ч (6 м/с), грузоподъемность 40 кг в движении (120 кг статически), препятствия до 40 см, уклон до 45°. Крутящий момент моторов до 360 Нм. Связь: WiFi, Bluetooth. Интерфейсы: 4x RJ-45, 4x USB 3.0, силовые выходы 24В/12В/5В. Аккумулятор 45 000 мА*ч, автономность 4-6 ч (до 20 км), зарядка 58.8В / 15А. Профессиональный программинг посредством SDK, ROS, SLAM, C++ и Python. Габариты 109.8x45x64.5 см, вес 60 кг. Позволяет установку колесных опор (опция).
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот с модулем ИИ, ручное управление. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 3.4 км, грузоподъемность до 6.5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK и ROS. Габариты 61x37x45 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот для автономной навигации, мониторинга и прикладной разработки. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: 16-лучевой лидар LsLidar, камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 2.7 км, грузоподъемность до 5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK, ROS и SLAM-режим. Габариты 61x37x51 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Скоростной бионический робот-собака
Четырехопорный бионический робот для автономной промышленной инспекции и патрулирования. IP66, рабочая температура от -20°C до +50°C. Бортовые компьютеры: Intel Core i7 + NVIDIA Jetson Xavier NX. Навигация: 16-лучевой 3D-лидар Robosense, камеры глубины 1x Intel RealSense D455 и 2x Intel RealSense D435i, построение 3D-карт, автономный обход препятствий и подъем/спуск по лестницам. Скорость до 17,82 км/ч, грузоподъемность до 20 кг (статически до 85 кг), препятствия до 20 см. Интерфейсы: RS-485/RS-232, USB, RJ-45. Автономность до 4 ч, автовозврат на зарядную станцию. Поддержка SDK и ROS. Габариты 95x47x70 см, вес 50 кг. Можно оснастить рукой-манипулятором.
По запросу
-+
В корзину
Бионический робот-собака для образования
Четырехопорный бионический робот для изучения робототехники и разработки с интеграцией ИИ. Бортовые компьютеры - процессор 8 ядер + miniPC от Unitree + NVIDIA Jetson Orin Nano 16 ГБ / 100 TOPS. Навигация: 2х 3D-лидара - Unitree L1 и Livox MID-360, система ISS 2.0, HD-камера 1280x720 FOV 120°, камера глубины (в комплекте), тензодатчики. Аппаратный модуль распознавания голоса. Скорость до 13.3 км/ч, грузоподъемность до 12 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (eSIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 2-4 ч, зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM. Готовые сценарии, голосовые функции. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину
Бионический робот-собака для образования
Четырехопорный бионический робот для изучения робототехники и разработки с интеграцией ИИ. Бортовые компьютеры - процессор 8 ядер + miniPC от Unitree + NVIDIA Jetson Orin Nano 8 ГБ / 40 TOPS. Навигация: 3D-лидар Unitree L1, система ISS 2.0, HD-камера 1280x720 FOV 120°, камера глубины (в комплекте), тензодатчики. Аппаратный модуль распознавания голоса. Скорость до 13.3 км/ч, грузоподъемность до 12 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (eSIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 2-4 ч, зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM. Готовые сценарии, голосовые функции. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину
Передовой робот-гуманоид с ИИ
Антропоморфный робот с ИИ-модулем для профессиональных исследований и разработки ПО. Полноразмерный, рост 180 см, вес 47 кг. 18 степеней свободы = 18 суставов (5+5 ноги, 4+4 руки, возможно расширение). Двигатели M107, крутящие моменты - колено 360 Нм, бедро 220 Нм, голеностоп 59 Нм, плечо 75 Нм. Скорость до 3.3 м/с, грузоподъемность до 30 кг. Процессоры: ЦПУ - Intel Core i5, Development PC - Intel Core i7-1265U. Программинг через SDK и ROS или на языках Python и C++. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Связь - WiFi 6, Bluetooth 5.2. Сценарии движений, управление через приложение. Аккумулятор 15000 мА*ч, автономность до 1,5 ч. Опциональная установка кистей-манипуляторов.
По запросу
-+
В корзину

Мы ценим вашу конфиденциальность

Мы используем файлы cookie, чтобы улучшить работу сайта, показывать персонализированную рекламу или контент и анализировать посещаемость. Продолжая использовать сайт, вы соглашаетесь на использование файлов cookie. Политика использования файлов cookie