Москва: +7 (495) 134-29-44
Санкт-Петербург: +7 (812) 213-07-12
Заказать звонок
МЕНЮКАТАЛОГ
OOO "ЮНИТРЕКС" - ПОСТАВЩИК ПРОМЫШЛЕННОГО ОБОРУДОВАНИЯ
0Корзина пуста

Scout 2.0 AgileX Robotics Универсальный полноприводный транспортный робот

Scout 2.0 Универсальный полноприводный транспортный робот
Универсальный полноприводный транспортный робот Scout 2.0
Артикул: sp5575
Производитель: AgileX Robotics
Розничная цена:По запросу

Доставка по всей России со склада в Москве

Остались вопросы? Свяжитесь с нами:

+7 (495) 134-29-44
info@sectorprom.ru

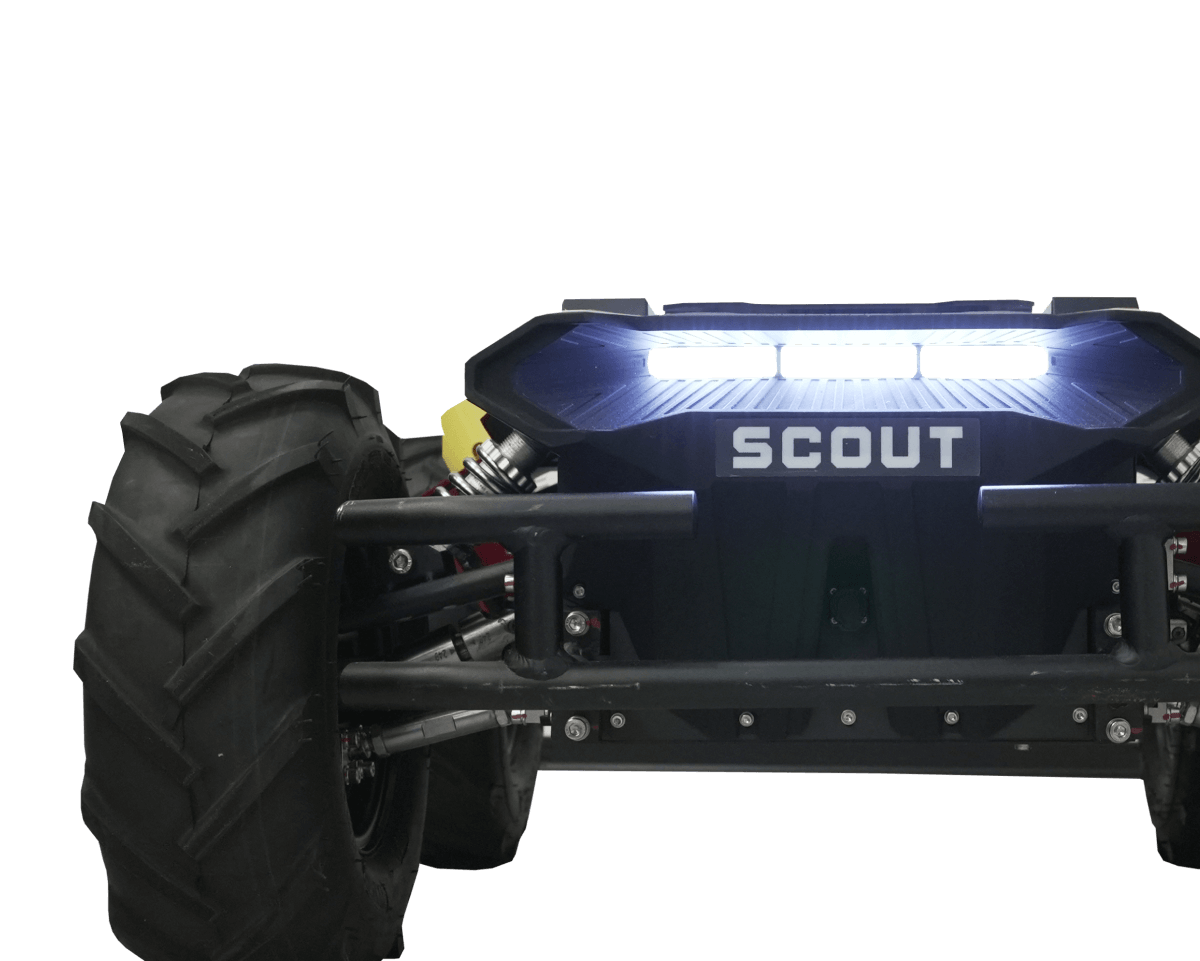
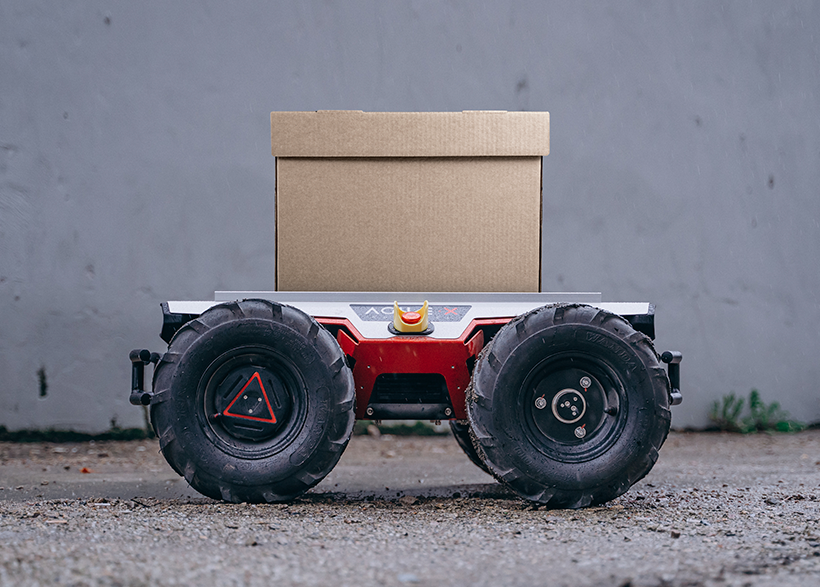
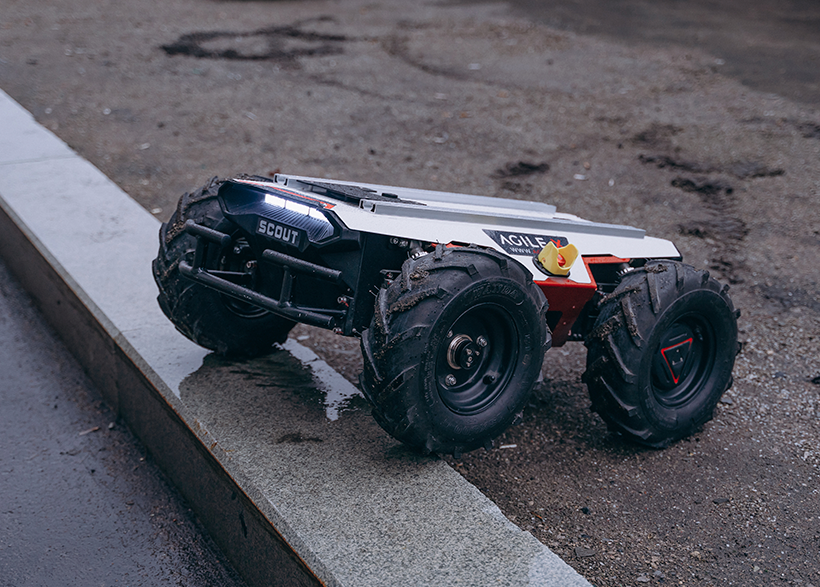
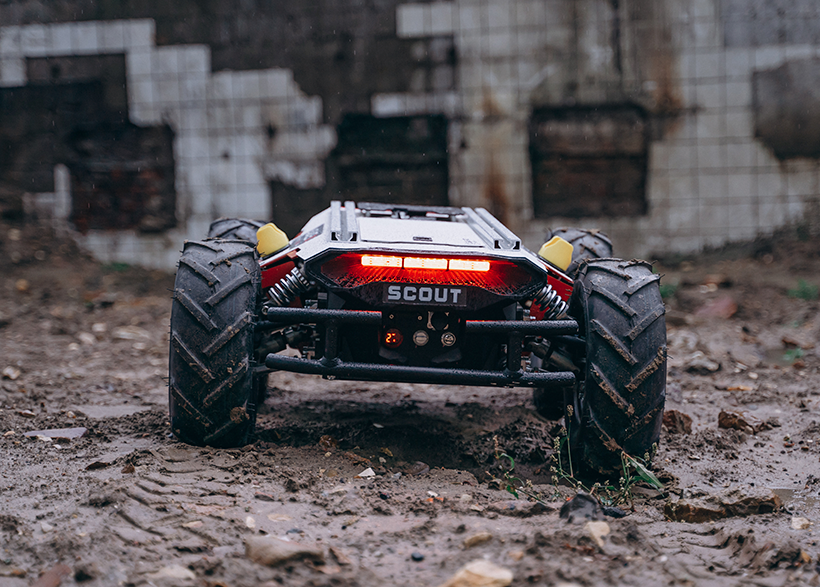
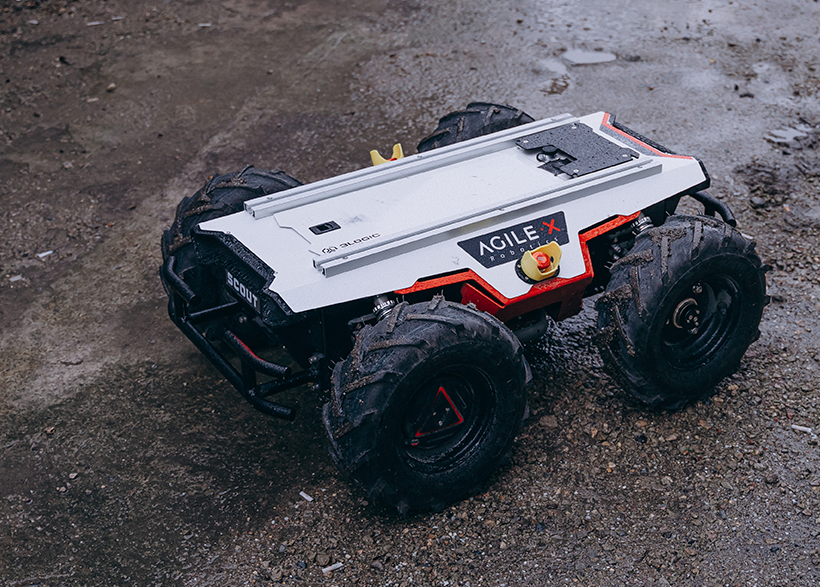
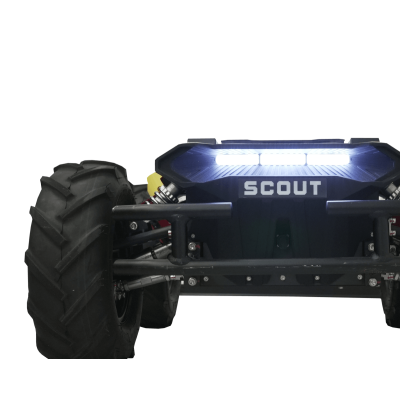
AgileX Scout 2.0 - четырехколесная роботизированная транспортная платформа с полным приводом от компании AgileX Robotics. Предназначена для перевозки грузов, инспектирования и патрулирования объектов, и/или иной работы в промышленных условиях. За счет способности двигаться по неровным поверхностям, преодолевать препятствия, а также взбираться на уклоны и спускаться с них, платформа может использоваться как в помещениях, так и на улице. Конструкция шасси устроена таким образом, чтобы легко устанавливать разнообразное оборудование - рука-манипулятор, система навигации или видеофиксации и любое другое, требуемое под конкретные задачи.

Полный привод обеспечивают четыре бесщеточных серводвигателя мощностью по 400 Вт каждый. Объединенная система внутреннего и внешнего охлаждения увеличивает ресурс выработки моторов при интенсивной эксплуатации. Независимая подвеска и высококлассные амортизаторы стабилизируют устойчивость и повышают управляемость робота. Высота преодолеваемых препятствия 10 см, такова же и высота ступенек у лестниц, по которым может подниматься и спускаться платформа. Угол наклона плоскости при движении не более 30°. Нулевой радиус разворота позволяет маневрировать в ограниченном пространстве.

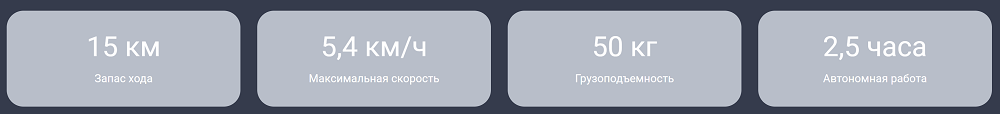
Грузоподъемность 50 кг. Максимальная скорость 5,4 км/ч, запас хода на одном заряде - до 15 км.

Управление промышленным колесным роботом AgileX Scout 2.0 осуществляется пультом по радиоканалу с частотой 2,4 ГГц на дальности до 200 метров, или по шине CAN. Настройки для автоматической работы производятся с помощью интерфейсов CAN и RS-232. Поддерживается разработка с помощью SDK, под ROS1 и ROS2, а также симуляция в GAZEBO.

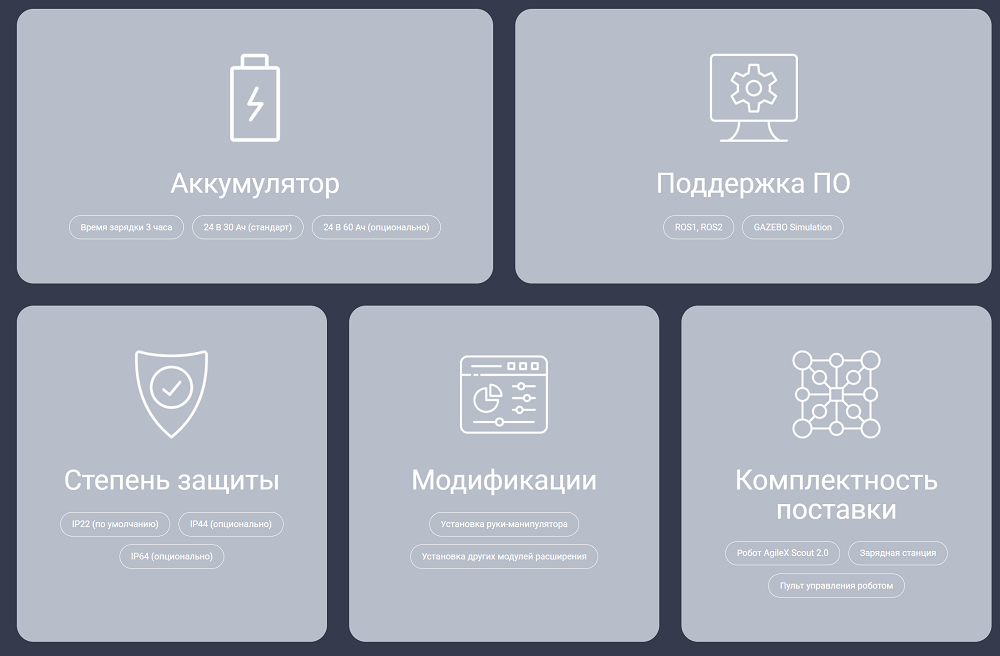
Габаритные размеры 93x69,9x39,9 см (длина, ширина, высота), вес 67 кг. Платформа оснащена АКБ емкостью 30 000 мА*ч (опционально 60 000 мА*ч), которая обеспечивает автономность до 2,5 часов. Время заряда 3 часа. По умолчанию степень защиты от влаги и пыли на уровне IP22, при заказе можно повысить до IP44/64, рабочие температуры от 0°С до +40°С. Комплект поставки: робот AgileX Scout 2.0, зарядная станция, пульт управления.

Тип устройства Универсальный транспортный робот с полным приводом для промышленности
Тип шасси Колесное, 4 колеса
Максимальная скорость 5.4 км/ч
Максимальная высота преодолеваемого препятствия 10 см, включая спуск и подъем по лестницам со ступенями до 10 см
Угол подъема по наклонной поверхности 30°
Грузоподъемность 50 кг
Запас хода 15 км
Методы управления Радиоканал/CAN
Тип радиоканала 2.4 ГГц (200 м дист.)
Моторы приводные 4х 400 Вт, бесщеточные
Интерфейсы коммуникационные CAN и RS-232
Поддержка SDK +
Поддержка программирования посредством ROS1 и ROS2 +
GAZEBO Simulation +
Габаритные размеры 93x69,9x39,9 мм
Вес 67 кг
Класс защиты IP22 (IP44/64 - опция)
Емкость АКБ 30 000 мА*ч
Время работы 2,5 часа
Время зарядки 3 ч

Дополнительно

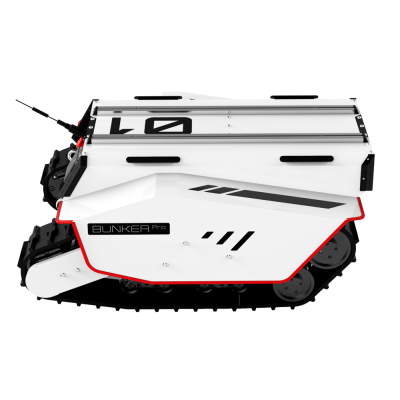
Грузовой робот на гусеничном шасси
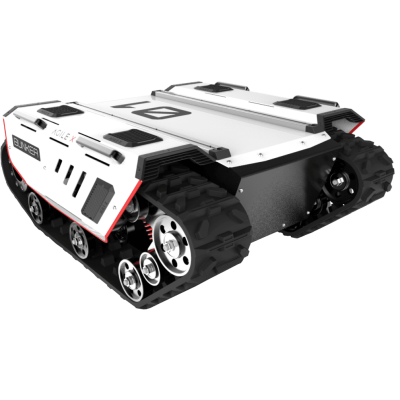
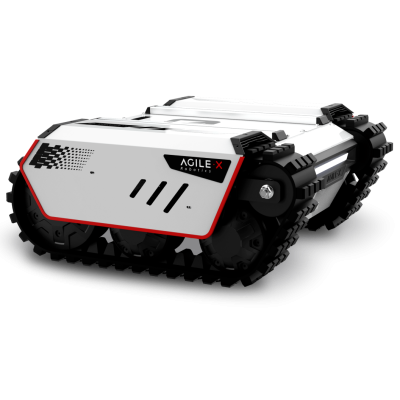
Гусеничная грузовая роботизированная платформа. Два бесщеточных серводвигателя мощностью 2x 650 Вт, скорость до 5,4 км/ч, угол подъема до 36°, преодолевает препятствия до 17 см. Нулевой радиус разворота. Грузоподъемность 70 кг. Управление: пультом на радиоканале 2,4 ГГц на расстоянии до 200 м / CAN. Интерфейсы для настроек и программирования - CAN, RS-232. ROS1, ROS2, GAZEBO. Аккумулятор 30 000 мА*ч, автономная работа до 4 ч, запас хода 10 км; время заряда 6-7 ч. Габаритные размеры 103x81x40 см, вес 145 кг. IP52/54, рабочая температура -10...+45°С. Опциональные модули - рука-манипулятор, навигационная система.
По запросу
-+
В корзину
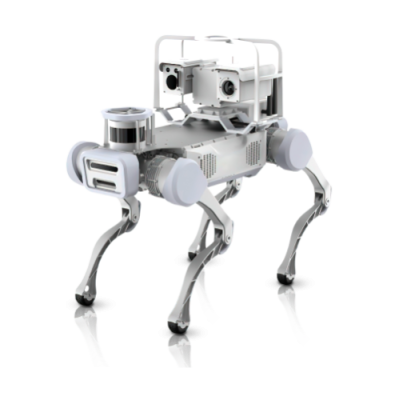
Промышленный бионический робот-собака
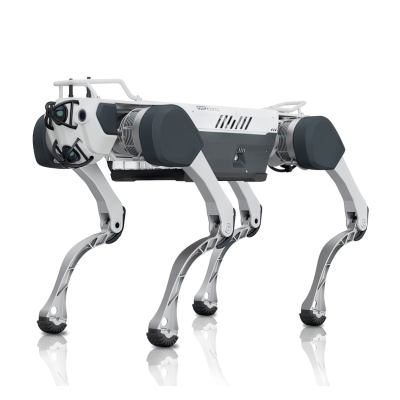
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC). Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 2x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 56 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
Универсальный полноприводный транспортный робот
Колесная роботизированная транспортная платформа. Полный привод, четыре бесщеточных серводвигателя мощностью 4x 400 Вт, скорость до 5,4 км/ч, угол подъема до 30°, преодолевает препятствия до 10 см. Нулевой радиус разворота. Грузоподъемность 50 кг. Управление: пультом на радиоканале 2,4 ГГц на расстоянии до 200 м / CAN. Интерфейсы для настроек и программирования - CAN, RS-232. ROS1, ROS2, GAZEBO. Аккумулятор 30 000 мА*ч, автономная работа до 2,5 ч, запас хода 15 км; время заряда 3 ч. Габаритные размеры 93x69,9x39,9 см, вес 67 кг. IP22 (IP44/64 - опция), рабочая температура 0...+40°С. Опциональные модули - рука-манипулятор, навигационная система и др.
По запросу
-+
В корзину
Промышленный бионический робот-собака
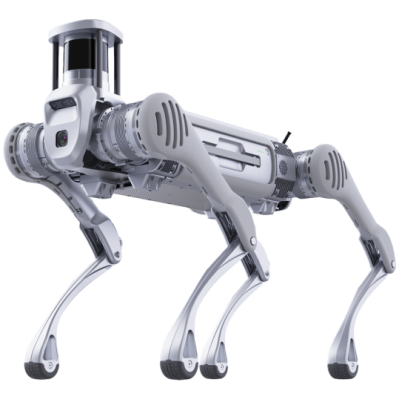
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, мониторинга, геодезии и т.д. Бортовые компьютеры: Intel Core i5 (Motion PC) + Intel Core i7 (Perception PC) + Intel Core i7 (Development PC). Слоты для 2-х доп. miniPC - Intel Core i7/NVIDIA Jetson Orin NX. Навигация: 32-х лучевой 3D-лидар Robosense Helios, 2x широкоугольная камера, 2x камера глубины Intel RealSense D435i. Скорость до 21.6 км/ч (6 м/с), грузоподъемность 40 кг в движении (120 кг статически), препятствия до 40 см, уклон до 45°. Крутящий момент моторов до 360 Нм. Связь: WiFi, Bluetooth. Интерфейсы: 4x RJ-45, 4x USB 3.0, силовые выходы 24В/12В/5В. Аккумулятор 45 000 мА*ч, автономность 4-6 ч (до 20 км), зарядка 58.8В / 15А. Профессиональный программинг посредством SDK, ROS, SLAM, C++ и Python. Габариты 109.8x45x64.5 см, вес 60 кг. Позволяет установку колесных опор (опция).
По запросу
-+
В корзину
Малогабаритный робот на гусеничном шасси
Компактная гусеничная транспортная платформа для узких пространств и тоннелей. Два бесщеточных серводвигателя мощностью 2x 250 Вт, скорость до 5,4 км/ч, угол подъема до 30°, преодолевает препятствия до 11,5 см. Нулевой радиус разворота. Грузоподъемность 25 кг. Управление: пультом на радиоканале 2,4 ГГц на расстоянии до 200 м / CAN. Интерфейсы для настроек и программирования - CAN, RS-232. ROS1, ROS2, GAZEBO. Аккумулятор 30 000 мА*ч, автономная работа до 3 ч, запас хода 14 км; время заряда 3-4 ч. Габаритные размеры 66x60x34 см, вес 56 кг. IP67, рабочая температура -20...+60°С. Возможна установка модулей полезной нагрузки.
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот с модулем ИИ, ручное управление. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 3.4 км, грузоподъемность до 6.5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK и ROS. Габариты 61x37x45 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Промышленный бионический робот-собака с ИИ
Флагманский четырехопорный бионический промышленный робот с модулем ИИ. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC) + AI PC Intel Core i7. Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 3x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS, SLAM-режим; поддержка Light Language. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 59 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот для автономной навигации, мониторинга и прикладной разработки. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: 16-лучевой лидар LsLidar, камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 2.7 км, грузоподъемность до 5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK, ROS и SLAM-режим. Габариты 61x37x51 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Передовой робот-гуманоид с ИИ
Антропоморфный робот с ИИ-модулем для профессиональных исследований и разработки ПО. Полноразмерный, рост 180 см, вес 47 кг. 18 степеней свободы = 18 суставов (5+5 ноги, 4+4 руки, возможно расширение). Двигатели M107, крутящие моменты - колено 360 Нм, бедро 220 Нм, голеностоп 59 Нм, плечо 75 Нм. Скорость до 3.3 м/с, грузоподъемность до 30 кг. Процессоры: ЦПУ - Intel Core i5, Development PC - Intel Core i7-1265U. Программинг через SDK и ROS или на языках Python и C++. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Связь - WiFi 6, Bluetooth 5.2. Сценарии движений, управление через приложение. Аккумулятор 15000 мА*ч, автономность до 1,5 ч. Опциональная установка кистей-манипуляторов.
По запросу
-+
В корзину
Скоростной бионический робот-собака
Четырехопорный бионический робот для автономной промышленной инспекции и патрулирования. IP66, рабочая температура от -20°C до +50°C. Бортовые компьютеры: Intel Core i7 + NVIDIA Jetson Xavier NX. Навигация: 16-лучевой 3D-лидар Robosense, камеры глубины 1x Intel RealSense D455 и 2x Intel RealSense D435i, построение 3D-карт, автономный обход препятствий и подъем/спуск по лестницам. Скорость до 17,82 км/ч, грузоподъемность до 20 кг (статически до 85 кг), препятствия до 20 см. Интерфейсы: RS-485/RS-232, USB, RJ-45. Автономность до 4 ч, автовозврат на зарядную станцию. Поддержка SDK и ROS. Габариты 95x47x70 см, вес 50 кг. Можно оснастить рукой-манипулятором.
По запросу
-+
В корзину
Грузовой робот на гусеничном шасси
Мощная гусеничная грузовая роботизированная платформа. Два бесщеточных серводвигателя мощностью 2x 1500 Вт, скорость до 3,6 км/ч, угол подъема до 30°, преодолевает препятствия до 18 см. Нулевой радиус разворота. Грузоподъемность 120 кг. Управление: пульт на радиоканале 2,4 ГГц на расстоянии до 200 м / CAN. Интерфейсы для настроек и программирования - CAN, RS-232. ROS1, GAZEBO. Аккумулятор 60 000 мА*ч, автономная работа до 3 ч, запас хода 10 км; время заряда 4,5 ч. Габаритные размеры 106,4x84,5x47,3 см, вес 180 кг. IP67, рабочая температура -20...+60°С. Возможна установка модулей полезной нагрузки.
По запросу
-+
В корзину

Мы ценим вашу конфиденциальность

Мы используем файлы cookie, чтобы улучшить работу сайта, показывать персонализированную рекламу или контент и анализировать посещаемость. Продолжая использовать сайт, вы соглашаетесь на использование файлов cookie. Политика использования файлов cookie