Москва: +7 (495) 134-29-44
Санкт-Петербург: +7 (812) 213-07-12
Заказать звонок
МЕНЮКАТАЛОГ
OOO "ЮНИТРЕКС" - ПОСТАВЩИК ПРОМЫШЛЕННОГО ОБОРУДОВАНИЯ
0Корзина пуста

BellaBot Pudu Robotics Интеллектуальный робот-официант

BellaBot Интеллектуальный робот-официант
Интеллектуальный робот-официант BellaBot
Артикул: sp5568
Производитель: Pudu Robotics
Розничная цена:По запросу

Доставка по всей России со склада в Москве

Остались вопросы? Свяжитесь с нами:

+7 (495) 134-29-44
info@sectorprom.ru

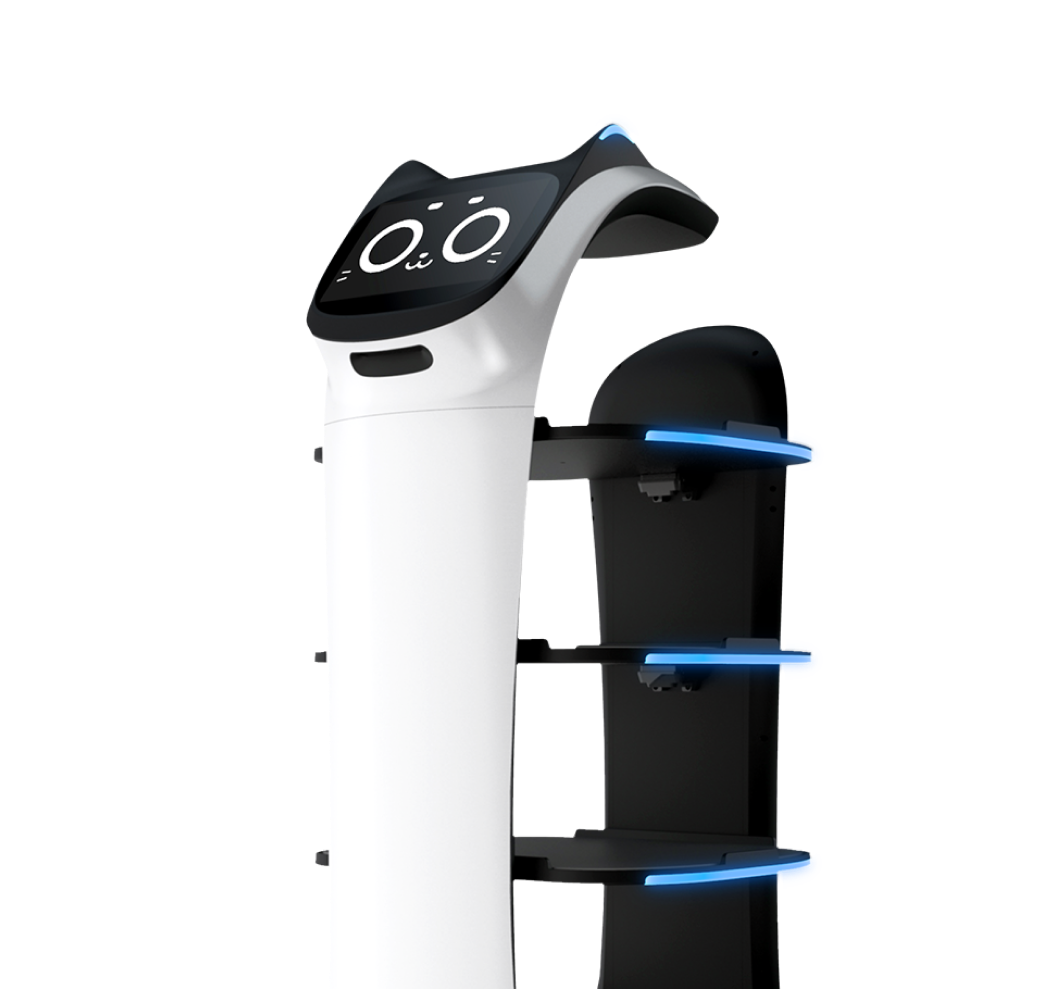
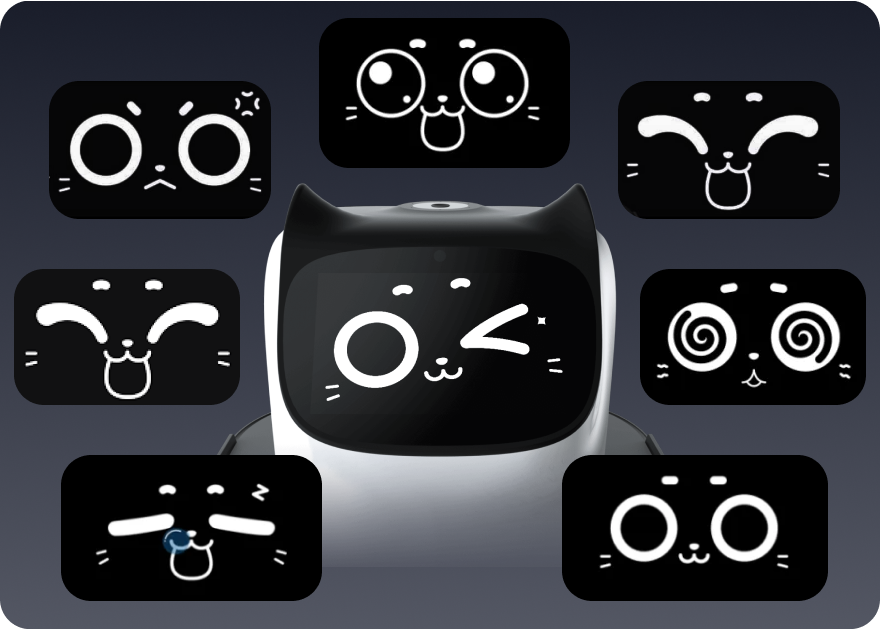
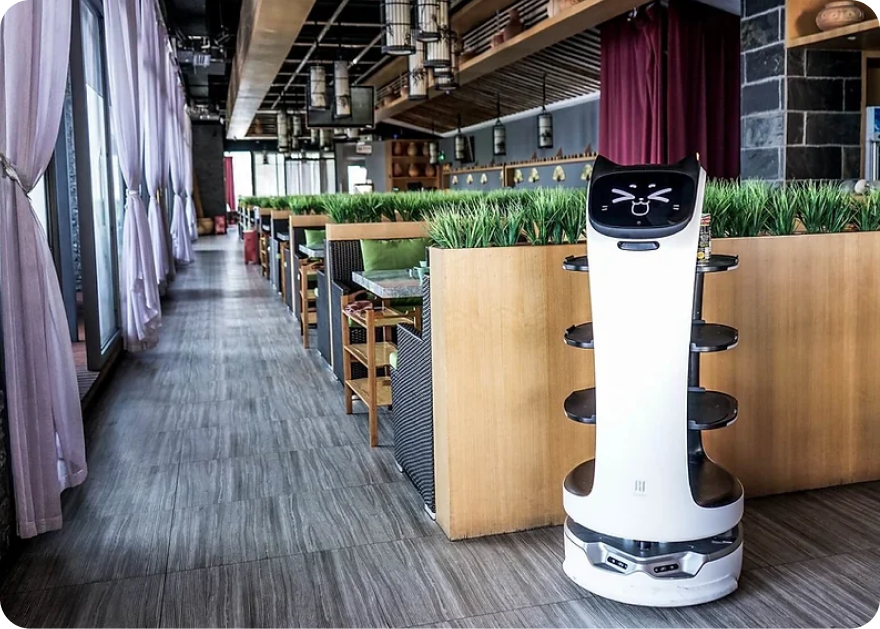
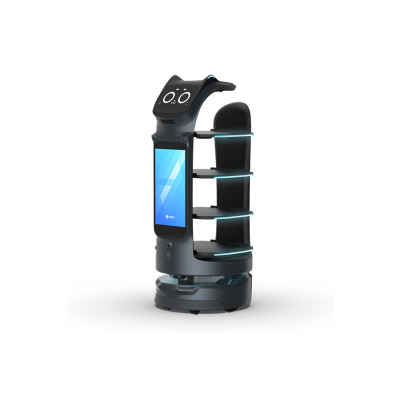
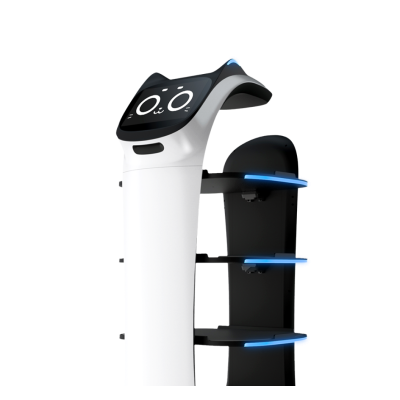
Pudu Robotics BellaBot - это сервисный робот-официант в милом "кошачьем" дизайне. Предназначен для автономной доставки блюд и напитков, сопровождения гостей и голосового взаимодействия с посетителями ресторанов, клиник, отелей, офисов и других общественных пространств. Запоминающийся внешний вид и интерактивный сенсорный экран с анимированной кошачьей мордочкой, реагирующей на людей и прикосновения, формируют положительный пользовательский опыт. Световая индикация на полках сигнализирует гостю о прибытии заказа. Голосовая система обеспечивает общение с гостями и голосовые оповещения.

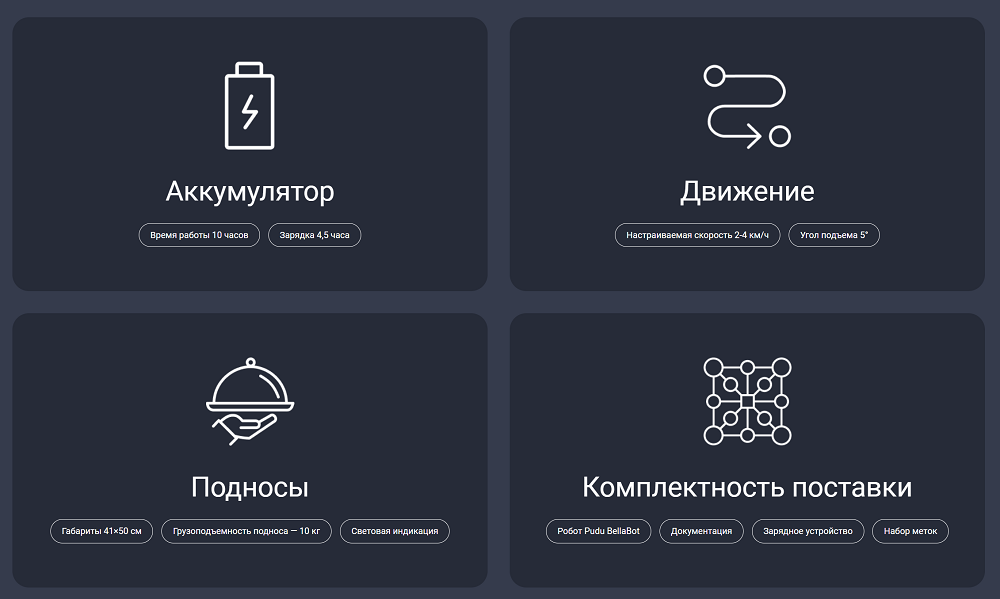
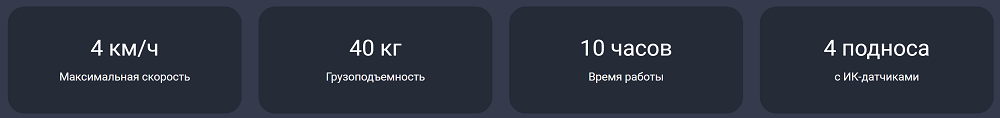
Pudu BellaBot оснащен полезным объемом и четырьмя лотками-подносами. Размеры каждого подноса 41x50 см, грузоподъемность по 10 кг, то есть, общий перевозимый роботом вес составляет до 40 кг. Лотки оснащены ИК-датчиками, что делает их "умными" - они автоматически распознают факт размещения блюд и оповещают гостей о прибытии заказа.

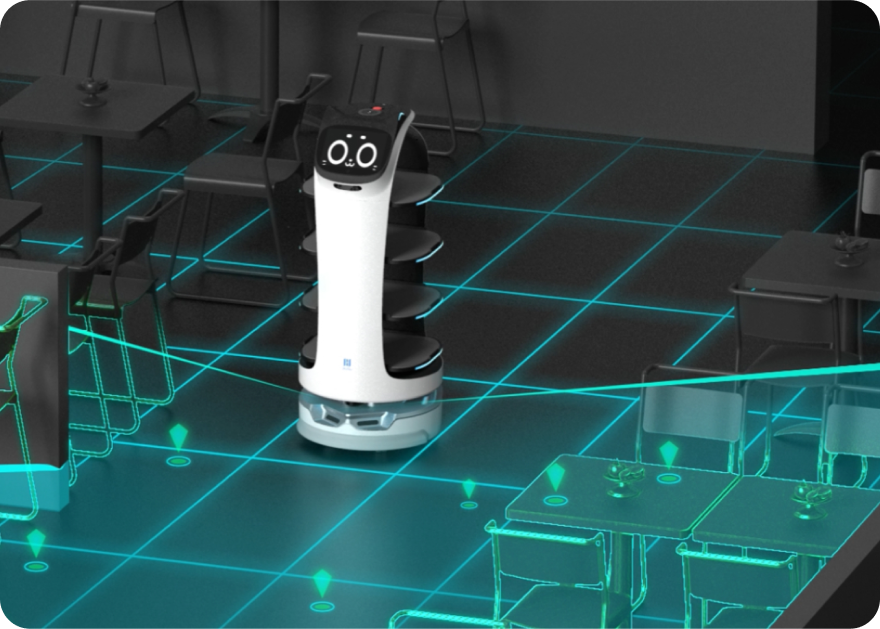
Навигация построена на двух независимых системах - визуальный SLAM (с помощью камер) и лазерный SLAM. Они позволяют роботу адаптироваться к различным планировкам пространства и работать в одном помещении нескольким аналогичным устройствам без создания взаимных помех и препятствий движению. Предусмотрен круиз-режим, находясь в котором робот циклично перемещается по заданному маршруту и останавливается по сигналу гостя или сотрудника.

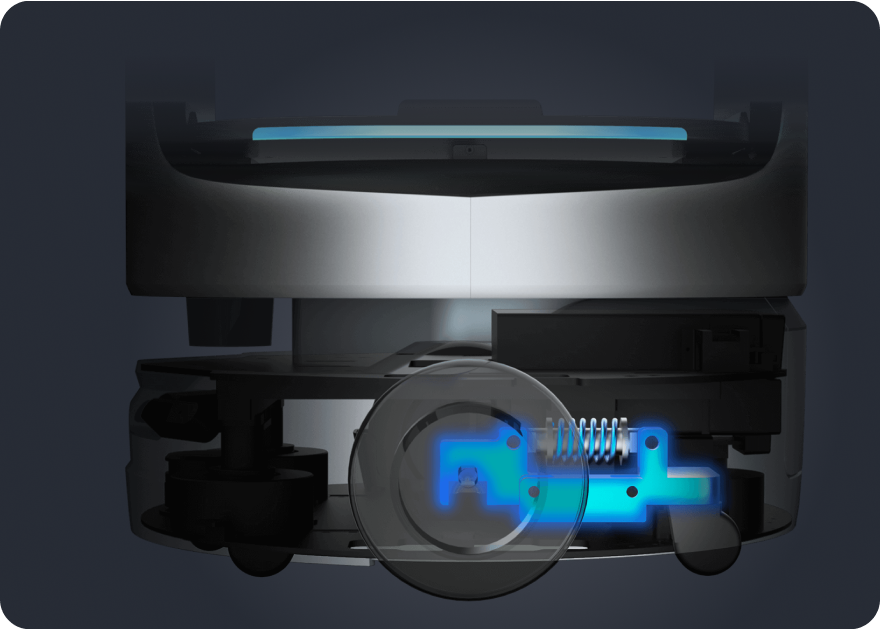
Настраиваемая скорость передвижения в пределах 2-4 км/ч, угол подъема = 5°. Независимая регулируемая подвеска со встроенной системой стабилизации эффективно препятствует падению даже при резкой остановке.

Аккумулятор обеспечивает до 10 часов непрерывной работы. Зарядка проводная, время зарядки - 4,5 часа. Эргономичный корпус оформлен "милым котиком", цвет белый. Габаритные размеры 56,5x53,7x129 см (длина, ширина, высота), вес 55 кг. Комплект поставки: робот Pudu BellaBot, зарядное устройство, набор меток, документация.


Тип устройства Сервисный робот
Функционал Официант
Экраны Верхний сенсорный для эмодзи и управления
Навигация Визуальный SLAM + лазерный SLAM
Минимальная ширина прохода 65 см
Подвеска Независимая, регулируемая
Координация нескольких роботов в одном помещении +
Круиз-режим +
Голосовой ИИ-модуль +
Скорость Настраиваемая, 2-4 км/ч
Размеры и количество лотков 4х 41x50 см
Грузоподъемность 4 лотка по 10 кг, до 40 кг
Макс. угол подъема 5°
Габаритные размеры 56,5x53,7x129 см
Вес 55 кг с аккумулятором
Время работы До 10 часов
Зарядка АКБ Проводная, до 4.5 ч
Цвет Белый

Дополнительно

Робот-официант и промоутер
Премиальный сервисный робот с двумя функциями - официант и промоутер. Для мероприятий и заведений, милый привлекательный дизайн имитирующий кошку. Навигация: Omni-Sense (камеры + 3D-датчики + лидар), VSLAM + LiDAR SLAM. Минимальная ширина прохода 65 см, умело маневрирует между столиками. Автомобильная подвеска. Промодисплей 18.5" + сенсорный верхний дисплей 10.1" с эмоциональным интерфейсом. Голосовой ИИ-модуль, светозвуковая индикация. Скорость движения 0,2-1,2 м/с, угол подъема 5°. Грузоподъемность до 40 кг (4 подноса 41x50 см, по 10 кг). Автономность до 12 ч, беспроводная зарядка на комплектной станции 4,5 ч. Габариты 57x55x129 см, вес 55 кг. Черный цвет.
По запросу
-+
В корзину
Робот-промоутер и официант
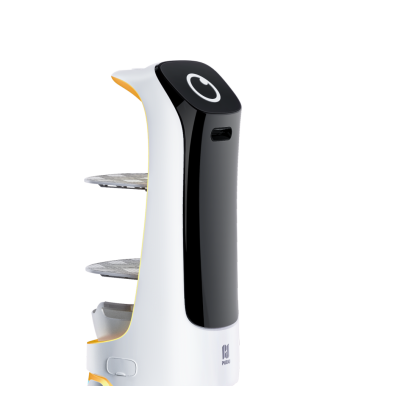
Сервисный робот с двумя функциями - официант и промоутер. Для мероприятий и заведений, милый привлекательный дизайн. Навигация: визуальный SLAM + лазерный SLAM, координация нескольких роботов в одном помещении, круиз-режим. Промодисплей 18 дюймов, сенсорный верхний дисплей с эмодзи-реакциями на гостей. Голосовой ИИ-модуль. Скорость движения до 3.5 км/ч (настраивается), угол подъема 5°. Грузоподъемность до 30 кг (3 подноса 35,2x34 см, по 10 кг). Автономность до 8 ч, беспроводная зарядка на комплектной станции 4,5 ч. Габариты 51,6x50x128 см, вес 40 кг. Желтый или белый цвет.
По запросу
-+
В корзину
Интеллектуальный робот-официант
Сервисный робот-официант для мероприятий и заведений, милый привлекательный дизайн имитирующий кошку. Навигация: визуальный SLAM + лазерный SLAM, координация нескольких роботов, круиз-режим. Минимальная ширина прохода 65 см, умело маневрирует между столиками. Независимая регулируемая подвеска. Сенсорный экран с кошачьей мордочкой, световая индикация полок, голосовая система. Скорость движения до 4 км/ч, угол подъема 5°. Грузоподъемность до 40 кг (4 подноса 41x50 см, по 10 кг). Автономность до 10 ч, зарядка за 4,5 ч. Габариты 56,5x53,7x129 см, вес 55 кг. Белый цвет.
По запросу
-+
В корзину
Передовой робот-гуманоид с ИИ
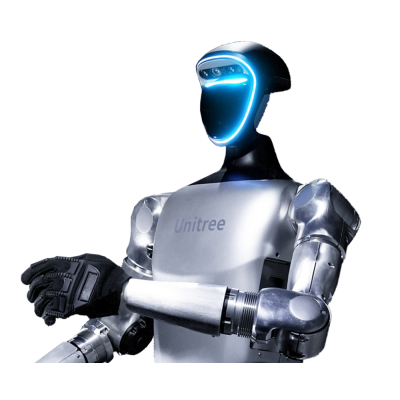
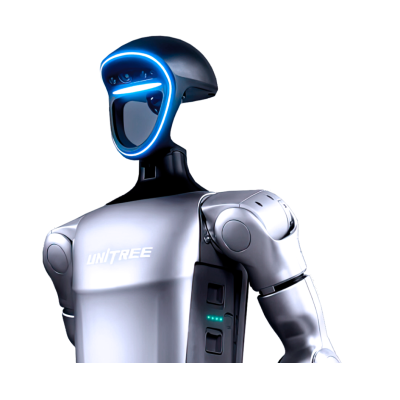
Антропоморфный робот с ИИ-модулем для профессиональных исследований и разработки ПО. Полноразмерный, рост 180 см, вес 47 кг. 18 степеней свободы = 18 суставов (5+5 ноги, 4+4 руки, возможно расширение). Двигатели M107, крутящие моменты - колено 360 Нм, бедро 220 Нм, голеностоп 59 Нм, плечо 75 Нм. Скорость до 3.3 м/с, грузоподъемность до 30 кг. Процессоры: ЦПУ - Intel Core i5, Development PC - Intel Core i7-1265U. Программинг через SDK и ROS или на языках Python и C++. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Связь - WiFi 6, Bluetooth 5.2. Сценарии движений, управление через приложение. Аккумулятор 15000 мА*ч, автономность до 1,5 ч. Опциональная установка кистей-манипуляторов.
По запросу
-+
В корзину
Универсальный робот-гуманоид с ИИ
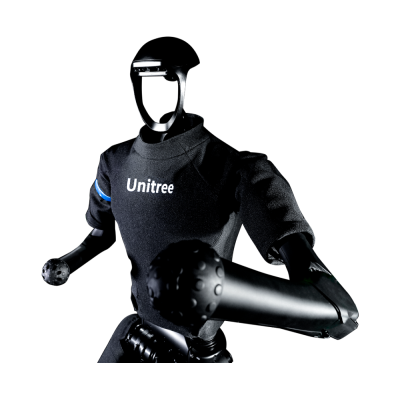
Антропоморфный робот с ИИ-модулем для мероприятий, образования и профессиональной разработки. 23-43 степени свободы = 23-43 сустава (6+6 ноги, 5+5 руки, 1 пояс + пальцы, опция), крутящий момент колена до 120 Нм. Имитация работы кисти, 5-палый или 3-палый манипулятор, регулируемые параметры силы и чувствительности. 8-ядерный CPU + NVIDIA Jetson Orin NX (16 ГБ/100 TOPS, Development PC). Программинг через SDK и ROS или на языках Python и C++. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Грузоподъемность 3 кг, скорость до 7 км/ч. Связь: WiFi 6, Bluetooth 5.2. Сценарии движений, голосовое управление (микрофон) и общение (стереодинамик 5 Вт). Аккумулятор 9000 мА*ч, автономность до 2 ч, зарядка 54В / 5А. Габариты 132x45x20 см, вес 35+ кг.
По запросу
-+
В корзину
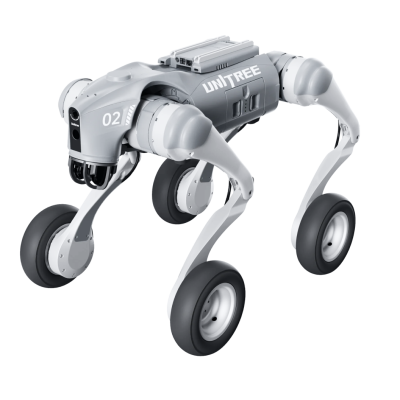
Бионический робот-собака на колесах
Бионический робот на колесных опорах. Предназначен для образовательных программ и мероприятий, возможна профессиональная разработка. Суставы: 16 моторов, крутящий момент до 45 Нм, 7-дюймовые пневматические колеса. Навигация: 3D-лидар Unitree L1, HD-камера, камера глубины RealSense d435i (в комплекте). Скорость до 9 км/ч, грузоподъемность до 3 кг (рабочая 2 кг), препятствия до 70 см, уклон до 35°. Бортовые компьютеры: miniPC (Motion PC) + NVIDIA Jetson Orin NX 16 ГБ / 1000 TOPS (Development PC). Связь: WiFi 6, Bluetooth 5.2, 4G (SIM/E-SIM). Аппаратный модуль распознавания голоса. Интерфейсы: DC 28.8В / RJ45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 1.5-3 ч, быстрая зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM, готовые сценарии движения. Габариты 70x43x50 см, масса 18 кг.
По запросу
-+
В корзину
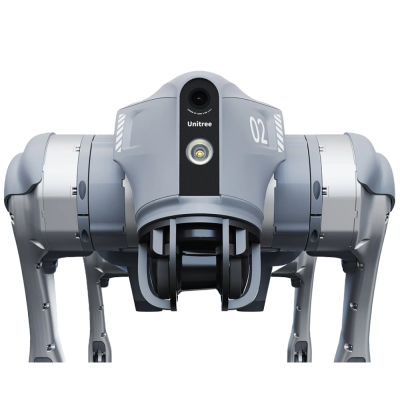
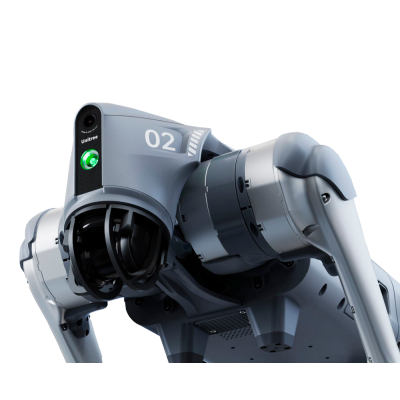
Бионический робот-собака
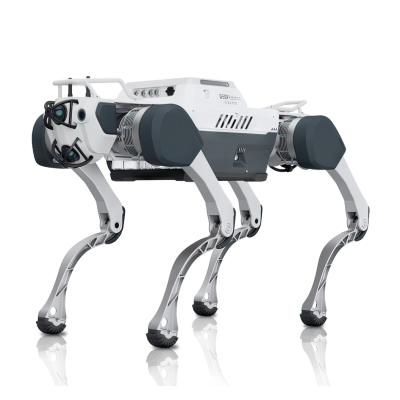
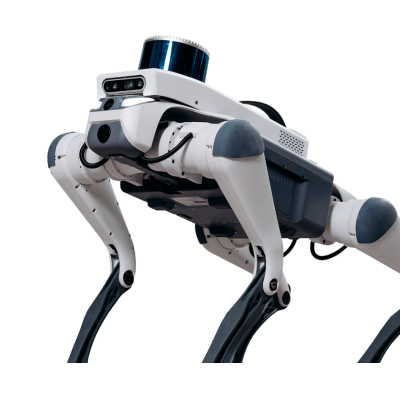
Четырехопорный бионический робот. Предназначен для демонстраций, образовательных/развлекательных программ и прикладных задач. Процессор 8 ядер. Навигация: 3D-лидар Unitree L1, система ISS 2.0, HD-камера 1280x720 FOV 120°, аппаратный модуль распознавания голоса. Скорость до 12.6 км/ч, грузоподъёмность до 10 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (SIM/E-SIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 8000 мА*ч, автономность 1-2 ч, зарядка 33.6В / 3.5А. Поддержка SLAM, готовые сценарии движения. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину
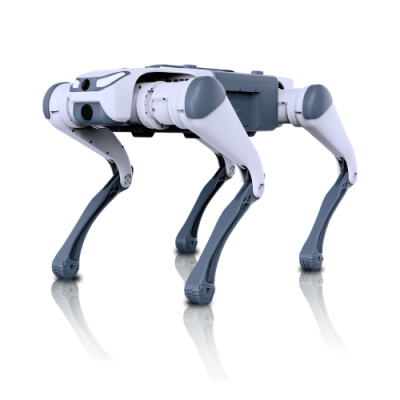
Бионический робот-собака
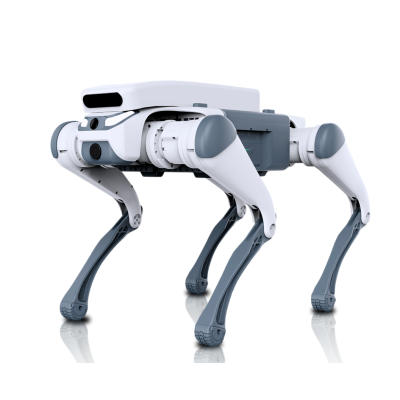
Четырехопорный бионический робот, базовая модель. Предназначен для демонстраций, образовательных/развлекательных программ и прикладных задач начального уровня. Навигация: 3D-лидар Unitree L1, HD-камера 1280x720, FOV 120°. Скорость до 9 км/ч, грузоподъемность до 10 кг (рабочая 7 кг), максимальное препятствие 15 см, уклон до 30°. Связь: WiFi 6 (2 диапазона), Bluetooth 5.2, интерфейсы DC 28.8В / RJ-45 / SBUS. Аккумулятор 8000 мА*ч, автономность 1-2 ч, зарядка 33.6В / 3.5А. Готовые сценарии движения. Процессор для разработки устанавливается пользователем. Габариты 70x31x40 см, вес 15 кг, IP20.
По запросу
-+
В корзину
Бионический робот-собака
Четырехопорный бионический робот. Предназначен для мероприятий и SDK-разработки. Процессор RK3588. Навигация: фронтальная широкоугольная камера, 2x ультразвуковой датчик (спереди и сзади). Скорость до 7.9 км/ч, запас хода до 4 км, грузоподъемность до 7 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Готовые сценарии движения. Подключение к сети Ethernet (RJ-45) и WiFi. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK и ROS. Габариты 61x37x45 см, вес 12.2 кг, IP20.
По запросу
-+
В корзину
Робот-собака для игр и программирования
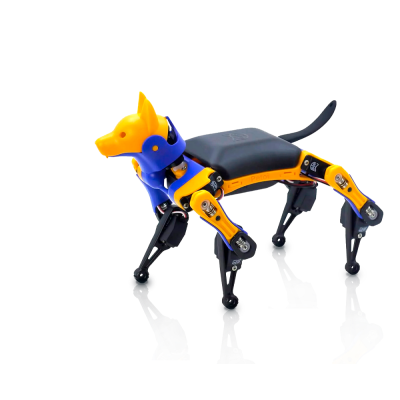
Компактный четырехопорный робот-собака для игр + обучения программированию и робототехнике. Микроконтроллер ATMega328P, возможна установка Raspberry Pi. Платформа OpenCat (открытый исходный код). Языки программирования C++, Python, блочная среда Petoi Coding Blocks. Поддержка приложений: Petoi Mobile App (управление), Petoi Desktop App (работа с кодом), Arduino IDE (глубокий программинг). Связь по WiFi и Bluetooth. Интерфейсы Serial UART, I2C, USB-C. Аккумулятор 1000 мА*ч, 7.4В, автономность до 1 ч, зарядка USB Type-C. Габариты 20x10x11 см, вес 265 г.
По запросу
-+
В корзину
Робот-собака для игр и программирования
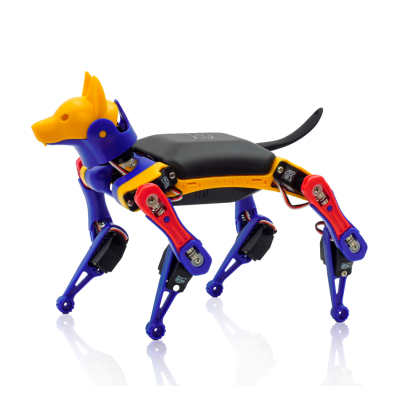
Компактный четырехопорный робот-собака для игр + обучения программированию и робототехнике. Микроконтроллер BiBoard ESP32, возможна установка Raspberry Pi. Модуль голосового управления. Платформа OpenCat (открытый исходный код). Языки программирования C++, Python, блочная среда Petoi Coding Blocks. Поддержка приложений: Petoi Mobile App (управление), Petoi Desktop App (работа с кодом), Arduino IDE (глубокий программинг). Связь по WiFi и Bluetooth. Интерфейсы Serial UART, I2C, USB-C. Аккумулятор 1000 мА*ч, 7.4В, автономность до 1 ч, зарядка USB Type-C. Габариты 20x10x11 см, вес 265 г.
По запросу
-+
В корзину
Робот-гуманоид с ИИ
Антропоморфный робот с ИИ-модулем для мероприятий и простых прикладных задач. 23 степени свободы = 23 сустава (6+6 ноги, 5+5 руки, 1 пояс), крутящий момент колена до 90 Нм. Имитация работы кисти, 5-палый или 3-палый манипулятор, регулируемые параметры силы и чувствительности. 8-ядерный CPU. Навигация: 3D-лидар Livox Mid-360, камера глубины Intel RealSense D435, обзор 360°. Грузоподъемность 2 кг, скорость до 7 км/ч. Связь: WiFi 6, Bluetooth 5.2. Сценарии движений, голосовое управление (микрофон) и общение (стереодинамик 5 Вт). Аккумулятор 9000 мА*ч, автономность до 2 ч, зарядка 54В / 5А. Габариты 132x45x20 см, вес 35 кг.
По запросу
-+
В корзину
Промышленный бионический робот-собака с ИИ
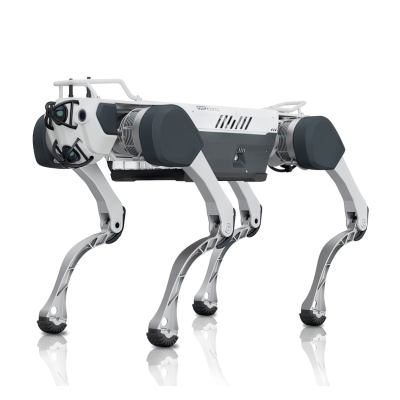
Флагманский четырехопорный бионический промышленный робот с модулем ИИ. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC) + AI PC Intel Core i7. Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 3x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS, SLAM-режим; поддержка Light Language. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 59 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
Промышленный бионический робот-собака
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, патрулирования, геодезии и т.д. Бортовые компьютеры: 2x miniPC RK3588 (Motion PC + Perception PC). Навигация: 4x 3D-лидара Livox Mid-360 и камера глубины Intel RealSense D455. Скорость до 14.4 км/ч, грузоподъемность 35 кг в движении (85 кг статически), препятствия до 25 см, уклон до 45° (с грузом 30°). Подключение к сети WiFi и 2x RJ-45. Интерфейсы: 2x USB 2.0, 2x USB 3.0, выходы 12В/24В. Дальность радиоканала при ручном управлении пультом = 180 м. Программинг через SDK и ROS. Сценарии движения, обход препятствий, подъем/спуск по лестнице, автодокинг. Габариты 100x58.5x47 см, вес 56 кг. Аккумулятор 22 400 мА*ч, автономность до 4 ч, зарядка 84В / 8А.
По запросу
-+
В корзину
Промышленный бионический робот-собака
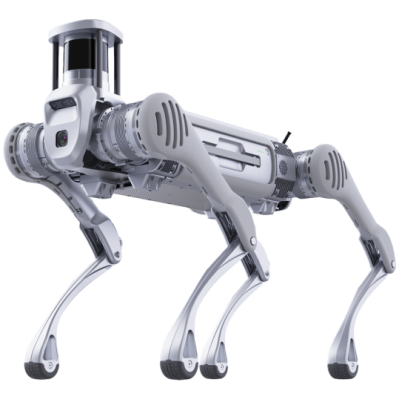
Четырехопорный бионический промышленный робот. IP67, рабочая температура от -20°C до +55°C. Предназначен для инспекции, мониторинга, геодезии и т.д. Бортовые компьютеры: Intel Core i5 (Motion PC) + Intel Core i7 (Perception PC) + Intel Core i7 (Development PC). Слоты для 2-х доп. miniPC - Intel Core i7/NVIDIA Jetson Orin NX. Навигация: 32-х лучевой 3D-лидар Robosense Helios, 2x широкоугольная камера, 2x камера глубины Intel RealSense D435i. Скорость до 21.6 км/ч (6 м/с), грузоподъемность 40 кг в движении (120 кг статически), препятствия до 40 см, уклон до 45°. Крутящий момент моторов до 360 Нм. Связь: WiFi, Bluetooth. Интерфейсы: 4x RJ-45, 4x USB 3.0, силовые выходы 24В/12В/5В. Аккумулятор 45 000 мА*ч, автономность 4-6 ч (до 20 км), зарядка 58.8В / 15А. Профессиональный программинг посредством SDK, ROS, SLAM, C++ и Python. Габариты 109.8x45x64.5 см, вес 60 кг. Позволяет установку колесных опор (опция).
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот с модулем ИИ, ручное управление. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 3.4 км, грузоподъемность до 6.5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK и ROS. Габариты 61x37x45 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Универсальный бионический робот-собака
Четырехопорный бионический робот для автономной навигации, мониторинга и прикладной разработки. Бортовые компьютеры: miniPC RK3588 (Motion PC) + NVIDIA Jetson Xavier NX (Perception PC). Навигация: 16-лучевой лидар LsLidar, камера глубины Intel RealSense D435i, фронтальная широкоугольная камера, 2x ультразвуковой датчик (фронт и тыл), автономный обход препятствий. Скорость до 7.9 км/ч, запас хода до 2.7 км, грузоподъемность до 5 кг (рабочая 2 кг), препятствия до 15 см, уклон до 40°. Связь: WiFi. Интерфейсы: RJ-45, HDMI, USB Type-C, USB 3.0. Аккумулятор 4400 мА*ч, автономность 1.5-2 ч, зарядка 32.8В / 5А, время зарядки ~60 мин. Поддержка SDK, ROS и SLAM-режим. Габариты 61x37x51 см, масса 13.7 кг, IP20.
По запросу
-+
В корзину
Скоростной бионический робот-собака
Четырехопорный бионический робот для автономной промышленной инспекции и патрулирования. IP66, рабочая температура от -20°C до +50°C. Бортовые компьютеры: Intel Core i7 + NVIDIA Jetson Xavier NX. Навигация: 16-лучевой 3D-лидар Robosense, камеры глубины 1x Intel RealSense D455 и 2x Intel RealSense D435i, построение 3D-карт, автономный обход препятствий и подъем/спуск по лестницам. Скорость до 17,82 км/ч, грузоподъемность до 20 кг (статически до 85 кг), препятствия до 20 см. Интерфейсы: RS-485/RS-232, USB, RJ-45. Автономность до 4 ч, автовозврат на зарядную станцию. Поддержка SDK и ROS. Габариты 95x47x70 см, вес 50 кг. Можно оснастить рукой-манипулятором.
По запросу
-+
В корзину
Бионический робот-собака для образования
Четырехопорный бионический робот для изучения робототехники и разработки с интеграцией ИИ. Бортовые компьютеры - процессор 8 ядер + miniPC от Unitree + NVIDIA Jetson Orin Nano 16 ГБ / 100 TOPS. Навигация: 2х 3D-лидара - Unitree L1 и Livox MID-360, система ISS 2.0, HD-камера 1280x720 FOV 120°, камера глубины (в комплекте), тензодатчики. Аппаратный модуль распознавания голоса. Скорость до 13.3 км/ч, грузоподъемность до 12 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (eSIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 2-4 ч, зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM. Готовые сценарии, голосовые функции. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину
Бионический робот-собака для образования
Четырехопорный бионический робот для изучения робототехники и разработки с интеграцией ИИ. Бортовые компьютеры - процессор 8 ядер + miniPC от Unitree + NVIDIA Jetson Orin Nano 8 ГБ / 40 TOPS. Навигация: 3D-лидар Unitree L1, система ISS 2.0, HD-камера 1280x720 FOV 120°, камера глубины (в комплекте), тензодатчики. Аппаратный модуль распознавания голоса. Скорость до 13.3 км/ч, грузоподъемность до 12 кг (рабочая 8 кг), препятствия до 16 см, уклон до 40°. Связь: WiFi 6, Bluetooth 5.2, 4G (eSIM). Интерфейсы: DC 28.8В / RJ-45 / SBUS. Аккумулятор 15 000 мА*ч, автономность 2-4 ч, зарядка 33.6В / 9А. Поддержка SDK, ROS, SLAM. Готовые сценарии, голосовые функции. Габариты 70x31x40 см, масса 15 кг, IP20.
По запросу
-+
В корзину

Мы ценим вашу конфиденциальность

Мы используем файлы cookie, чтобы улучшить работу сайта, показывать персонализированную рекламу или контент и анализировать посещаемость. Продолжая использовать сайт, вы соглашаетесь на использование файлов cookie. Политика использования файлов cookie